





perkenalan produk
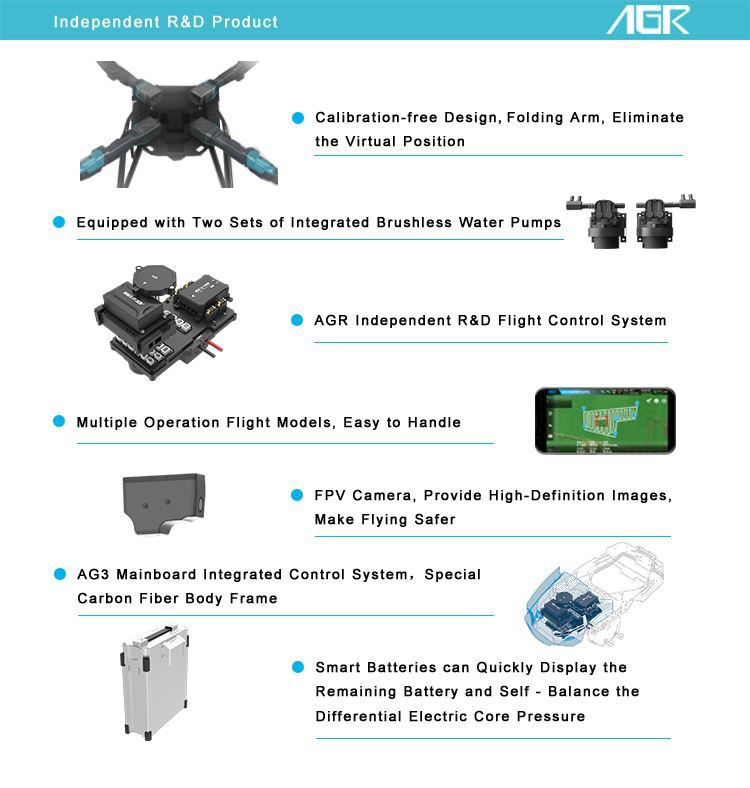
* AGR R& D Produk Eksklusif Q10 2020 Drone penyemprotan perlindungan tanaman pertanian , Cocok untuk semua jenis pemandangan, pilihan yang sangat baik untuk petani.
* Drone untuk penyemprotan pertanian memiliki tangki kemampuan 10L, bodi lipat, Ukuran Ringkas dan desain bagus oleh tim AGR
* Desain modularisasi, lebih sedikit aksesori, menghemat biaya perawatan 15%.
* Drone penyemprotan perlindungan tanaman Pertanian Fungsional, yang dapat diperluas menjadi debu, penyemprotan, dan gerimis.


Model | Q10 2020 |
Jenis Motor | Motor Tanpa Sikat X 4 |
Area Operasi Setiap Jam | 2.66-6.66 Hektar |
Area Operasi per Tangki | Desain Modularisasi, Aksesori Lebih Sedikit |
Ukuran Tetesan | 80-240 μm |
Laju Aliran | 1L / Menit - 5L / Menit |
Semprotan Lebar | 3 - 6m |
Jenis baterai | Ion lithium |
Sikap Maksimal | 30m |
Tutupi Finshing | Biru Muda / Biru / Merah / Abu-abu / Putih / Disesuaikan |
Bobot Pemuatan Penuh | 25,7kg |
Ukuran produk | 1140mm × 1140mm × 480mm |
Ukuran Kemasan | 905mm × 775mm × 585mm |
Berat Pesawat Udara | 11,3kg |



VIO (visual-inertial odometry) adalah odometer inersia visual, kadang-kadang disebut sistem inersia visual (VINS, sistem visual-inersia). Ini adalah algoritma yang menggabungkan data kamera dan IMU untuk mencapai SLAM. Menurut perbedaan kerangka fusi, itu dibagi menjadi kopling erat dan kopling longgar, estimasi gerakan visual dan sistem estimasi gerakan navigasi inersia dalam kopling longgar adalah dua modul independen yang memadukan keluaran setiap modul, sedangkan kopling ketat menggunakan data mentah dari dua sensor untuk bersama-sama memperkirakan sekumpulan variabel. Kebisingan sensor juga mempengaruhi satu sama lain, dan algoritma kopling ketat lebih rumit, tetapi penggunaan penuh data sensor dapat mencapai hasil yang lebih baik, yang merupakan fokus penelitian saat ini. Perkiraan jumlah gerakan memerlukan alat pihak ketiga untuk mengukur keakuratan algoritmanya.
Seperti sistem gerak otonom lainnya, perencanaan gerak drone selalu menjadi fokus penelitian. Kendaraan udara tak berawak dapat melacak dengan mulus dan beberapa lintasan 3D tidak mulus karena kemampuan lepas landas dan pendaratan vertikal dan kemampuan melayang. Ini adalah platform verifikasi algoritma perencanaan gerakan 3D universal yang ideal. Merencanakan pergerakan UAV drone perlindungan tanaman pertanian dengan pemindaian horizontal dan sekitarnya sehingga benar-benar dapat memindai semua permukaan; penelitian tentang algoritme pengoptimalan progresif dari sistem linier dengan ketidakpastian terbatas; mendapatkan jalur kemungkinan probabilistik dalam sistem nonlinier yang memenuhi Solusi asumsi distribusi Gaussian, untuk studi algoritma dengan ketidakpastian yang kuat tanpa batas. Serangkaian titik jalur dengan waktu tunda digunakan untuk menggambarkan jalur, input kontrol antara setiap titik jalur dihitung sesuai dengan parameter penerbangan, dan belokan terkoordinasi dicapai dengan merencanakan tiga tindakan UAV drone penyemprotan perlindungan tanaman pertanian ke membentuk urutan tindakan.


Tag populer: drone penyemprotan perlindungan tanaman pertanian, Cina, produsen, pemasok, pabrik, disesuaikan, grosir


